技術(shù)融合驅(qū)動未來出行變革 感知、算法與系統(tǒng)集成的協(xié)同進(jìn)化
未來出行正在經(jīng)歷一場由技術(shù)融合驅(qū)動的深刻變革。單一技術(shù)的突破已不足以支撐復(fù)雜交通場景的需求,唯有將感知、算法與系統(tǒng)集成等關(guān)鍵環(huán)節(jié)深度融合,才能推動整個行業(yè)向智能化、網(wǎng)聯(lián)化、共享化邁進(jìn)。
感知層:出行的“眼睛”與“觸角”
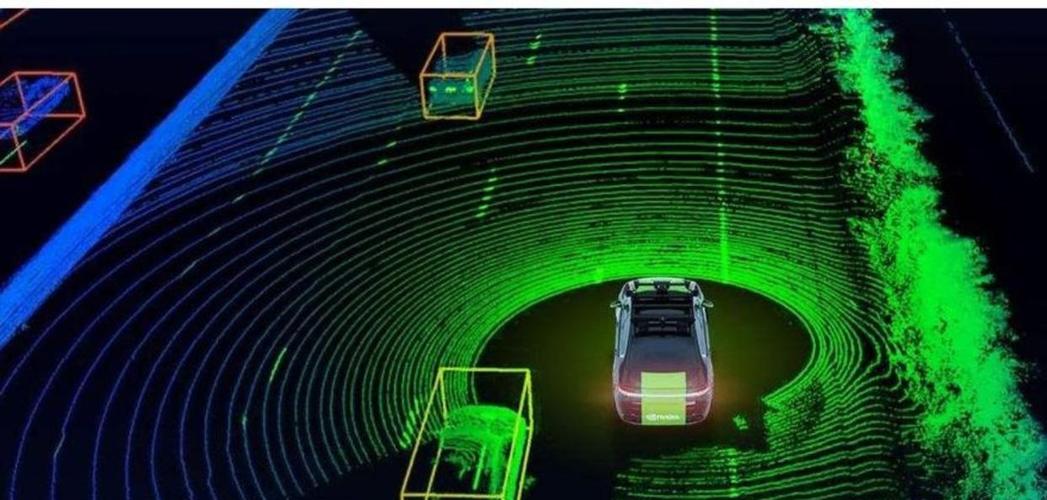
感知是智能出行系統(tǒng)的起點(diǎn)。通過激光雷達(dá)、毫米波雷達(dá)、攝像頭、超聲波傳感器以及V2X通信模塊,車輛能夠?qū)崟r獲取周圍環(huán)境的高精度信息。多傳感器融合技術(shù)消除了單一傳感器的盲區(qū)與局限,在雨雪、強(qiáng)光、夜間等復(fù)雜條件下依然保持穩(wěn)定感知。高精度地圖與定位技術(shù)則提供超視距的環(huán)境先驗(yàn)知識,使車輛不僅“看得見”,更能“看得懂”。感知能力的提升直接決定了自動駕駛的安全冗余水平,也為后續(xù)決策規(guī)劃奠定了數(shù)據(jù)基礎(chǔ)。
算法層:出行的“大腦”與“神經(jīng)”
算法是智能出行的核心驅(qū)動力。感知算法負(fù)責(zé)目標(biāo)檢測、跟蹤與場景分割;預(yù)測算法推演行人、車輛等交通參與者的未來行為;決策規(guī)劃算法則在安全、效率與舒適之間尋求最優(yōu)解;控制算法將規(guī)劃指令轉(zhuǎn)化為精準(zhǔn)的車輛執(zhí)行動作。深度學(xué)習(xí)、強(qiáng)化學(xué)習(xí)與端到端大模型正在重塑算法范式,使系統(tǒng)具備更強(qiáng)的泛化能力和自學(xué)習(xí)能力。車路云協(xié)同算法將單車智能與路側(cè)感知、云端調(diào)度相結(jié)合,突破單車算力與視野的限制,實(shí)現(xiàn)全局最優(yōu)的交通流優(yōu)化。
系統(tǒng)集成:出行的“骨架”與“經(jīng)絡(luò)”
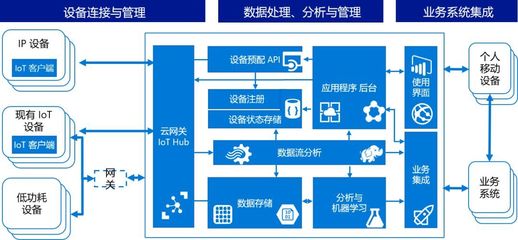
再先進(jìn)的感知與算法,若不能高效集成到整車與交通系統(tǒng)中,也無法轉(zhuǎn)化為用戶價值。系統(tǒng)集成涵蓋硬件集成、軟件集成與車路云一體化集成三個層面。硬件層面,域控制器與中央計(jì)算平臺將分散的傳感器、執(zhí)行器與計(jì)算單元整合為高可靠、低時延的電子電氣架構(gòu)。軟件層面,中間件與操作系統(tǒng)實(shí)現(xiàn)感知、算法與應(yīng)用模塊的解耦與協(xié)同,支持OTA持續(xù)升級。車路云一體化層面,車載系統(tǒng)與路側(cè)基礎(chǔ)設(shè)施、云控平臺實(shí)時交互,形成“感知-決策-控制”的閉環(huán)。系統(tǒng)集成的水平直接決定了技術(shù)融合的深度與出行變革的落地速度。
融合驅(qū)動行業(yè)變革
感知、算法與系統(tǒng)集成并非孤立演進(jìn),而是相互牽引、螺旋上升。更高精度的感知為算法提供更豐富的數(shù)據(jù),更強(qiáng)大的算法對系統(tǒng)集成提出更高的實(shí)時性要求,而系統(tǒng)集成的進(jìn)步又反過來降低感知與算法的部署門檻。三者協(xié)同推動出行行業(yè)從輔助駕駛向高度自動駕駛演進(jìn),從單車智能向車路云協(xié)同升級,從出行工具向移動第三空間轉(zhuǎn)型。技術(shù)融合不僅提升了出行的安全與效率,更催生了共享出行、智慧物流、智慧公交等新業(yè)態(tài),為城市交通可持續(xù)發(fā)展注入新動能。
未來已來,唯有堅(jiān)持感知、算法與系統(tǒng)集成等環(huán)節(jié)的協(xié)同創(chuàng)新,才能把握技術(shù)融合帶來的歷史機(jī)遇,真正實(shí)現(xiàn)安全、高效、綠色、便捷的未來出行愿景。
如若轉(zhuǎn)載,請注明出處:http://www.acb6.cn/product/47.html
更新時間:2026-10-21 12:44:38